问DVL,多半先问精度。可真正决定一台600K设备能不能用的,往往不是精度那一栏,而是三个更硬的边界:装不装得进载体、在多少离底高度上还锁得住、预算与交期对不对得上项目节点。
偶信科技活塞式DVL 600K对应的型号是DVL-600-FA4,一台典型的“结构优先”设备,它没把体积压到极致,而是用成熟的四波束凸面结构,换稳定性、换维护便利、换一个算得过来的价格。
一、“活塞式”说的是换能器,不是外形
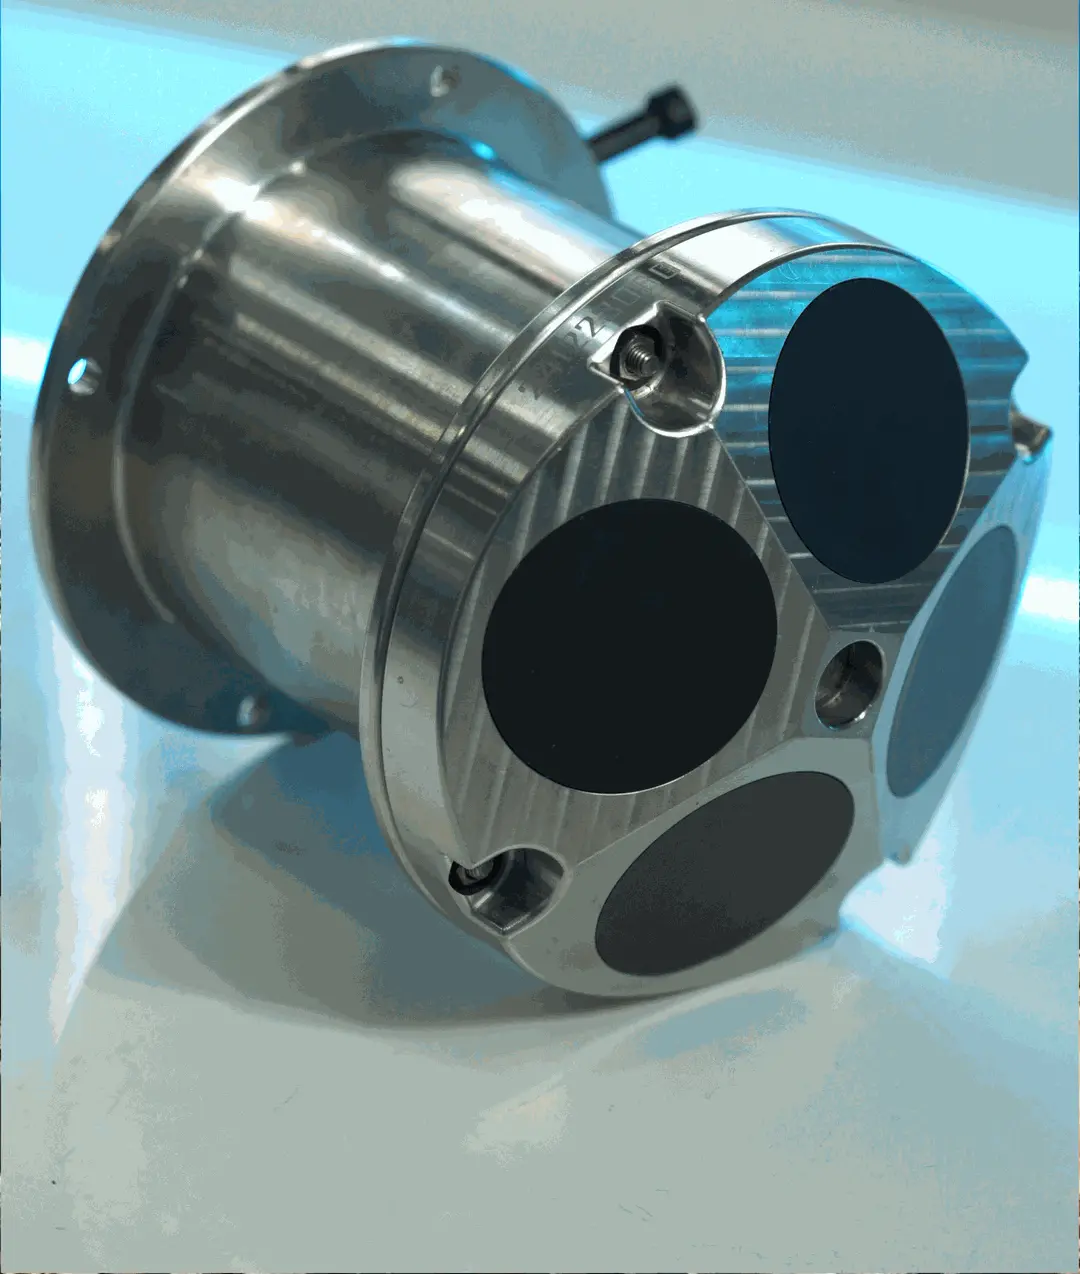
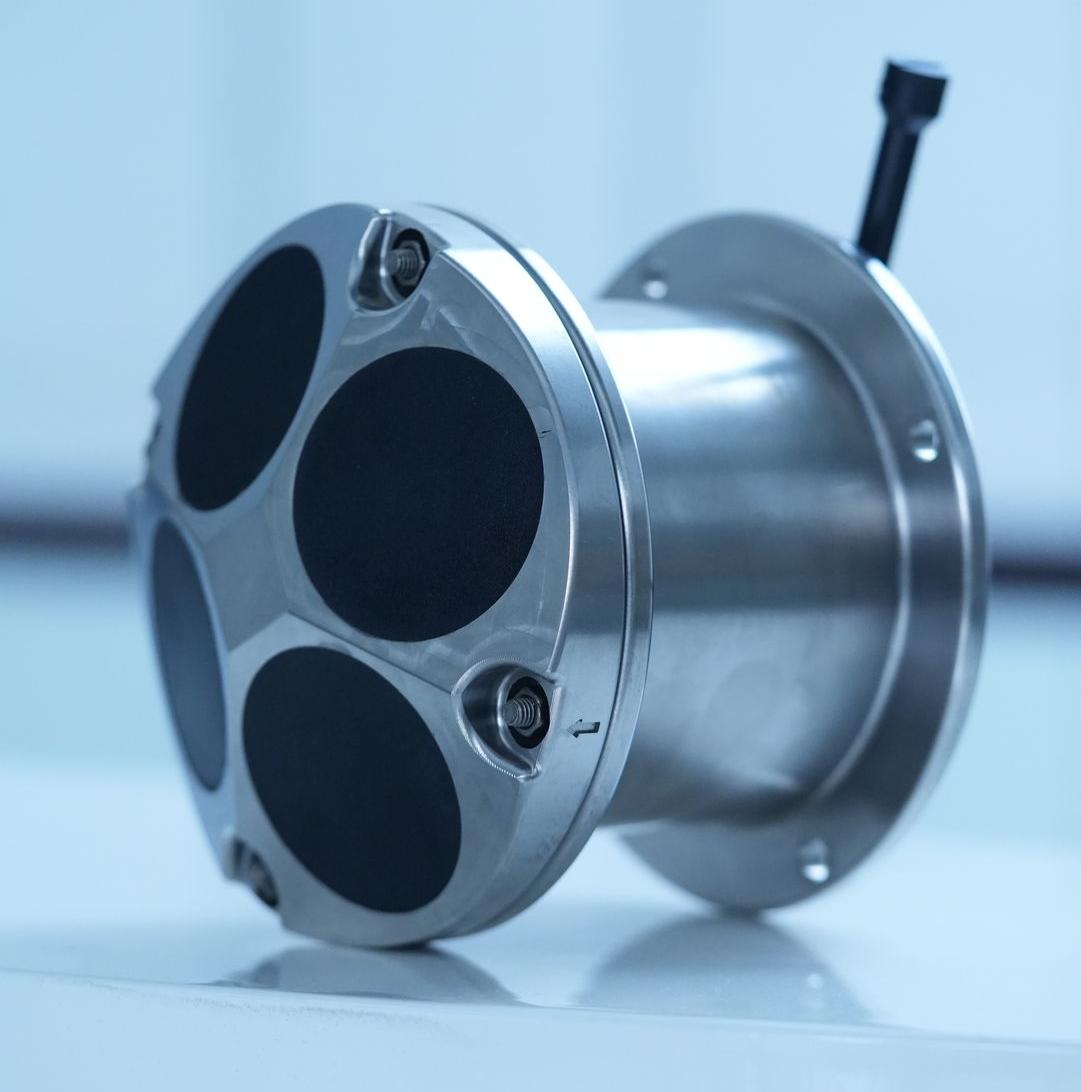
活塞式指换能器的辐射方式:压电元件沿厚度方向整体振动,像活塞面一样把声波推出去;四个这样的换能器按固定角度装在凸面上,形成四波束,波束角20°、波束宽度3.5°。这套结构成熟、批次一致性好、装配维修都简单,代价是体积重量下不来,波束方向出厂即固定,不能像相控阵那样靠相位加权电控扫描。所以活塞式与相控阵不是谁更先进,而是两种工程取舍:一个用结构换可靠与成本,一个用阵元换体积与灵活。
二、边界一:装得下
第一道门槛在机械接口。载体留给DVL的安装空间、法兰尺寸、开孔位置、线缆走向,选型前都要量清楚。活塞式的机身偏大,中型AUV、ROV、拖体、船底安装的观测平台通常放得下,几十公斤级的小型AUV则往往要先看相控阵机型。装得下还有一层含义:换能器面要平整贴合载体底面,不能被支架、推进器尾流或气泡挡住,否则再高的精度也发挥不出来。还有一处容易被忽略——凸面安装的基准面与载体坐标系之间的夹角必须量准,基线偏一点,后面所有速度都会带着同一个固定偏角。
三、边界二:够得着
偶信科技官网给出的底跟踪范围是0.7米到110米,水跟踪用于110米以上。0.7米的近底下限,意味着定高航行、坐底前减速这类动作可以在很近的距离上就开始测;110米的上限,则决定了超过这个高度后要靠水跟踪叠加惯性推算。如果项目常年在一两百米的离底高度作业,这套组合就要提前算进方案,而不是下水之后才发现底跟踪已经退出。
与之配套的指标是底跟踪精度±0.3%±0.3cm/s、高度测量精度±1%±0.5cm、高度分辨率1mm、底跟踪测速范围±10m/s、数据刷新最高10Hz。挑设备时把这几行一起看,比只看一个“精度”更有意义。
四、边界三:扛得住,也算得清
耐压分1000米、3000米、6000米三档,工作温度零下5℃到45℃,供电20-50V、5A,平均功耗不超过10瓦,通信接口为RS-232或RS-422,直读工作,厂商标称连续工作时间不小于100天。这些数字对应的是能不能长期挂在潜标、拖体或ROV上不换电池、不频繁下水。价格同样是一道边界:官网产品页标价为原价15.98万元、现价12.98万元,随机提供一年质保,可另购延保。对预算敏感的项目,这个档位比进口同级机型更容易算得过账。
五、参数表里最容易被跳过的一行
姿态与罗经精度常被当成附件信息,其实它直接进速度解算:横滚、俯仰精度0.2°(RMS),航向0.8°(RMS),分辨率0.1°。载体姿态每变化一点,波束指向就偏一点,速度分量随之改变。还有±0.3%±0.3cm/s这种写法,前项随速度按比例增长,后项是与速度基本无关的固定底噪;低速时前项趋近于零,±0.3cm/s 的底噪成为主要误差来源。看懂这两处,才不会拿实验室里的漂亮数字去套实际航速。
六、三类载体,三种配法
中型AUV空间宽裕,可直接装活塞式,按航程配电池舱与存储;ROV靠脐带供电,重点在RS-422长线与水上机的协议对接,别让通信先出问题;船底和拖体安装,耐压档位按实际作业深度选,千米级项目用1000米档即可,不必为用不上的余量付钱。三类载体共同的功课,是提前把安装图、线缆定义和数据格式交给厂家对一遍。
结语
选偶信科技活塞式DVL 600K,本质上是在回答三道题:载体装不装得下、作业高度够不够用、预算与维护能不能长期兜住。三题都过,它就是一台省心的设备;有一题过不了,就该换结构而不是硬上。精度是结果,边界才是前提。