近海海洋调查、港口水文测绘越来越多地采用无人船走航作业模式,无人船载荷空间有限,对传感器体积、重量、功耗提出严苛限制。传统活塞式ADCP体积大、换能器外凸,安装改造难度高;四波束机型观测维度有限,走航过程难以同步校验数据质量。
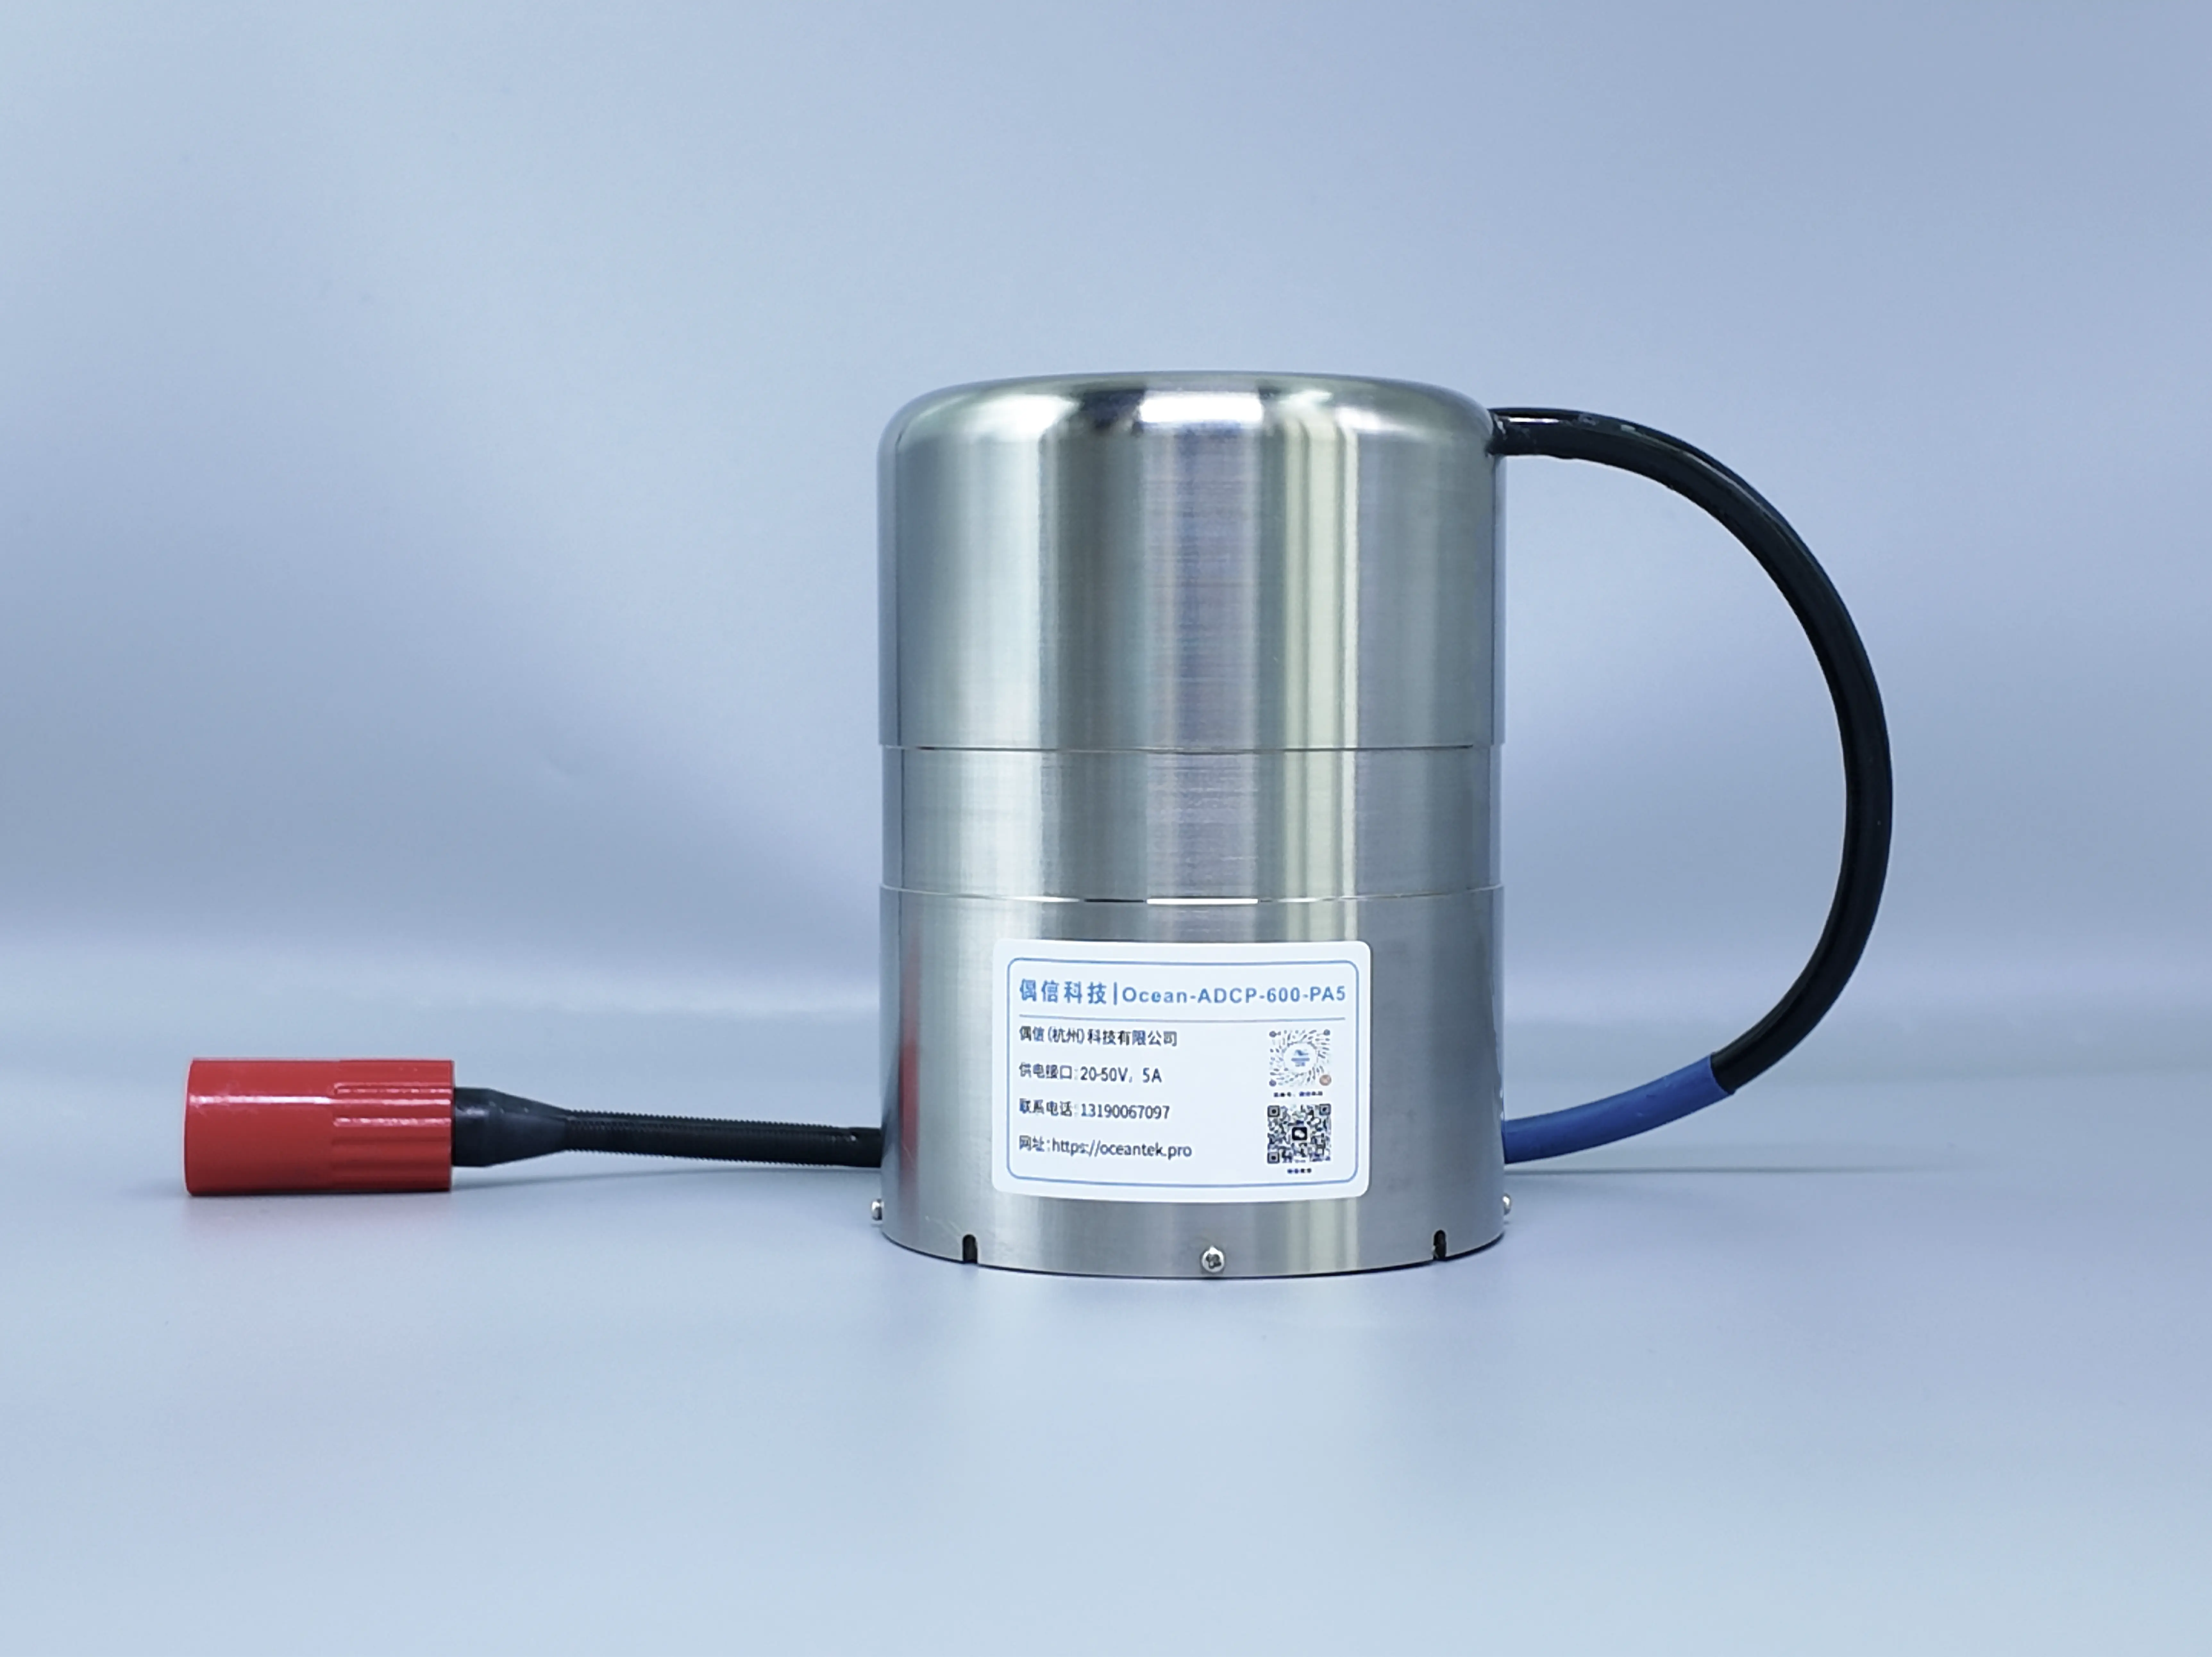
偶信科技相控阵五波束600K ADCP采用平面一体化相控阵基阵,机身紧凑轻量化,同时具备五波束多维观测能力,适配小型无人船平台,实现走航过程中海流剖面采集。
无人船走航测流的平台约束与观测痛点
无人船水文调查,首先面临载体载荷约束。小型无人船船体空间狭小、载重有限,大体积分立活塞换能器ADCP安装需要定制支架,外凸探头增加航行阻力,容易碰撞受损。其次,走航状态下船体存在姿态晃动、摇摆,水体表层风浪气泡多,声学回波信噪比不稳定,传统设备缺少独立校验波束,出现异常流速时难以快速判断是设备姿态问题还是真实流场变化。常规走航调查往往需要ADCP、波浪传感器、浊度设备组合搭载,多个传感器挤占有限载荷,增加供电压力,数据时间同步工作繁琐,降低航次作业效率。
一体化相控阵,轻量化适配无人船载体
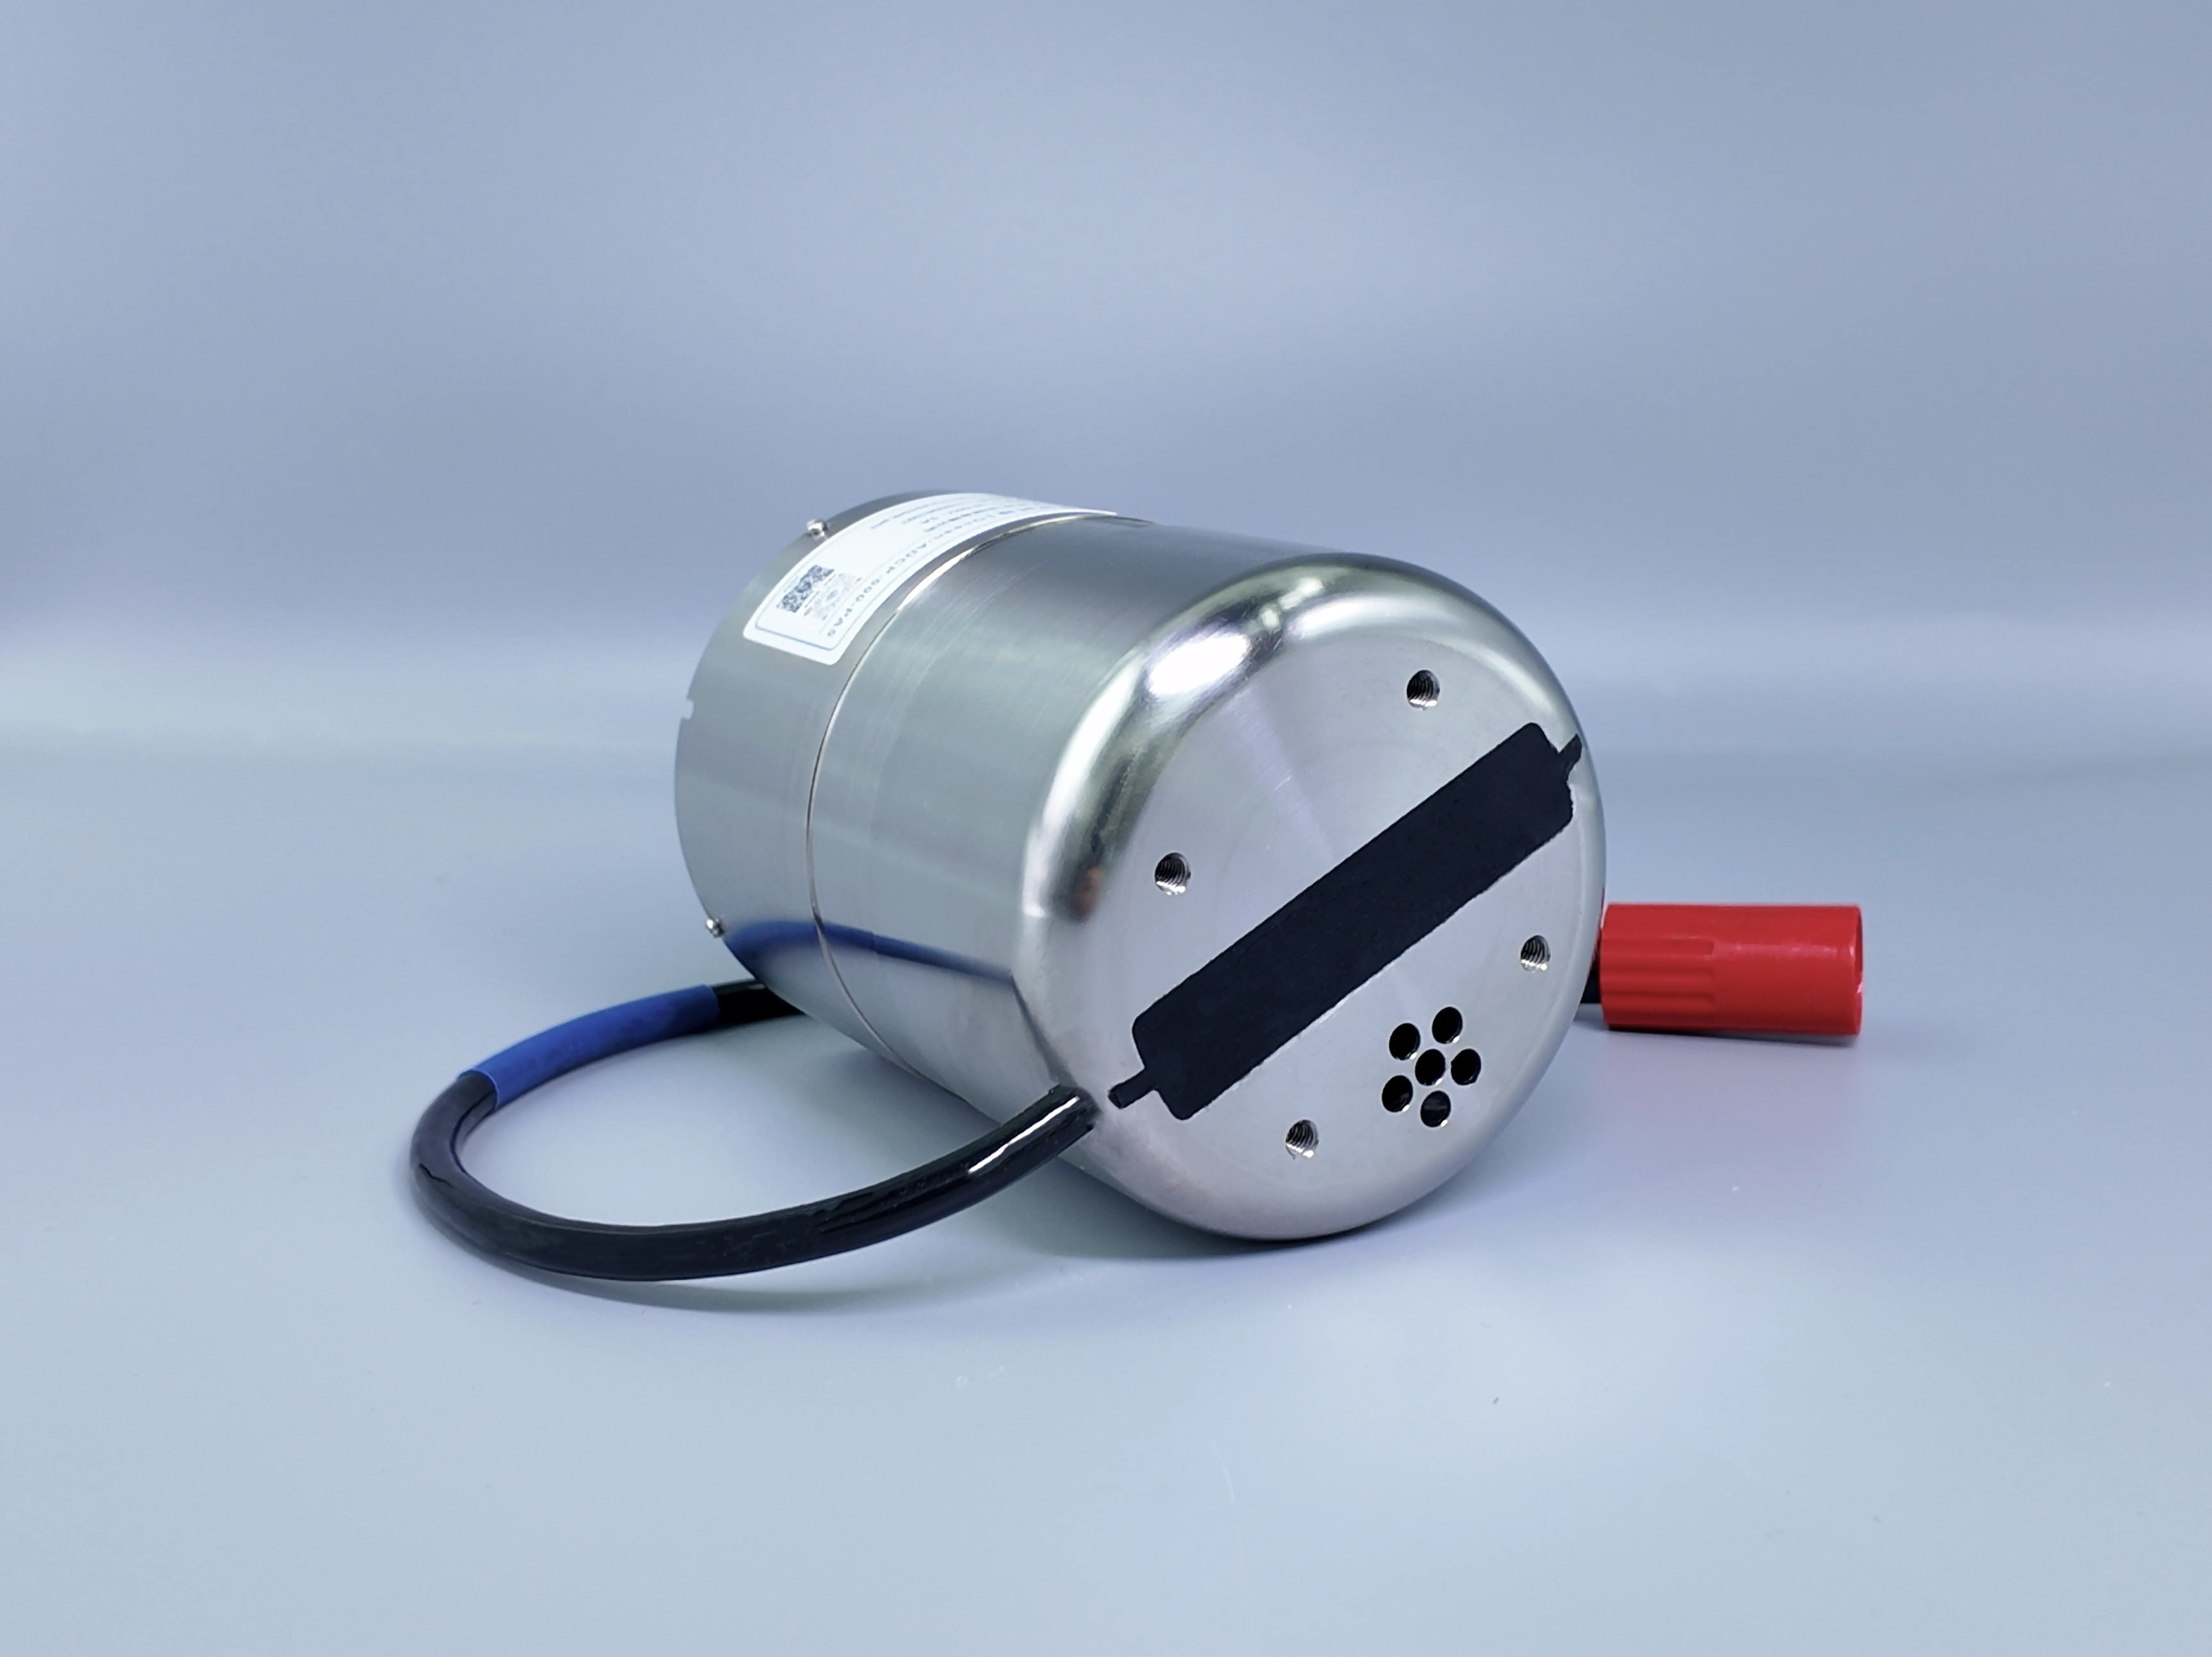
偶信科技相控阵五波束600K ADCP摒弃多探头活塞结构,采用平面相控阵一体化基阵,整机尺寸紧凑,没有向外突出的分立换能器,大幅降低设备体积与重量,适配小型无人船船底安装,航行阻力更小,降低水下碰撞损坏风险。
相控阵电子波束合成,出厂统一校准波束指向,不存在活塞换能器受冲击产生角度偏移问题,在无人船持续摇摆工况下,波束一致性稳定。设备内置高精度姿态罗经、压力传感器,实时采集船体横摇、纵倾数据,算法自动补偿载体姿态扰动带来的流速偏差,持续校正声速参数,保障走航动态测量精度。
五波束一体化采集,单传感器丰富观测维度
五波束设计让这台设备突破传统走航ADCP仅能输出三维流速剖面的局限。四个斜向波束完成水体水平流速剖面走航测绘;垂直波束独立测量垂向流速、水体回波强度。
一次走航,单台仪器获取海流剖面数据,减少无人船需要搭载的传感器数量,节约供电、安装空间,简化多源数据时间同步工作。设备支持实时数据输出,在无人船远程操控端实时查看剖面质量,一旦出现气泡、泥沙造成的信号衰减,可实时识别标记,方便后期数据筛选;同时支持本地自容存储,网络中断时保存全部观测数据,保障航次数据安全。
总结
无人船近海走航水文调查,是未来海岸带监测的主流方向,传感器的轻量化、集成化、多参数能力成为核心选型指标。
偶信科技相控阵五波束600K ADCP以平面相控阵实现小型化设计,完美适配无人船有限载荷环境;依托五波束架构,在走航动态测量中完成流场测绘作业,还可通过垂直波束做实时数据校验,提升复杂风浪环境下走航数据可靠性。该设备大幅简化无人船水文观测系统集成难度,降低航次成本,为港口测绘、近岸环境调查、溢油扩散模拟等项目提供高效的走航水文观测解决方案。